电子皮带秤的精度困境,很少源于“称不准”,而在于“稳不住”。一条运行中的输送带本身就是一个巨大的误差发生器:张力随负载与温度起伏,物料在皮带上左右偏载,托辊的微小径向跳动被放大为周期性冲击,机架在振动中产生难以建模的形变。据统计,皮带秤的误差来源大多数来自于皮带张力变化、跑偏与振动这几项“皮带效应”。传统单点或少数传感器架构的根本缺陷在于,它试图用有限的感知点位去反推一个分布式的、动态的载荷场——信息本身就不够,后续再精密的补偿也只是在残缺的数据上做文章。而依托矩阵式传感架构与AI动态补偿算法的新一代智能皮带秤,实现稳定±0.2%计量精度,同时支持无间断在线校准,为连续化生产提供全天候可靠计量方案。
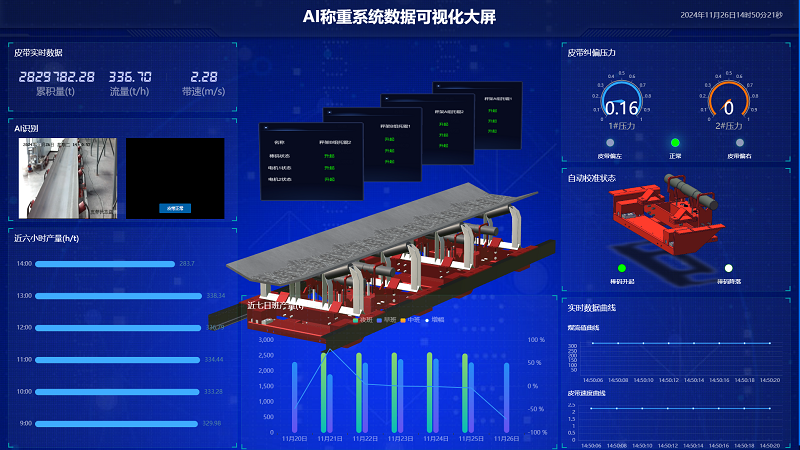
矩阵式传感的突破,首先不是算法的胜利,而是感知拓扑的重构。它的思路很直接:既然误差来自分布式的干扰,那就用分布式的测量去“对冲”它。沿皮带纵向连续部署多个独立称重单元,每个单元以单点悬浮结构直接承接托辊载荷,单元之间不通过杠杆或复杂传力环节耦合。
这一结构带来两个关键效应。其一,在连续的称重阵列内部,相邻单元所承受的皮带张力方向相反而量值关联,张力影响从“外部干扰”转变为阵列“内力”,在求和过程中相互抵消,系统综合误差不再随单元数量增加而线性累积。
其二,全悬浮设计消除了传统杠杆秤架的摩擦支点与机械磨损,零点稳定性的物理基础不再依赖于活动件的“保持状态”,而是由结构本身的几何关系锁定。精度从“调出来的”变成了“结构保证的”。
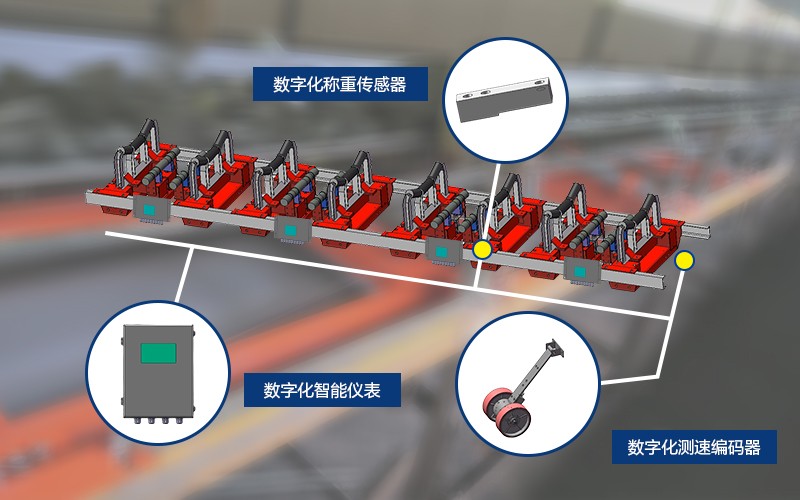
但仅有矩阵硬件,还不足以解释±0.2%为何能在长期运行中“保持”而非仅仅“达到”。真正的变量在软件层:AI算法改变了校准的时间尺度。传统校准是一个离散事件——停机、挂码、比对、修正,然后回到运行状态,等待误差再次漂移。两次校准之间的“校准间隙”,恰恰是精度最脆弱的时段。
智能皮带秤的在线自校准将这一逻辑反转:校准不再是生产的中断,而成为运行的内嵌环节。秤架集成标准棒码或砝码装置,系统在带料运行中自动加载标准载荷,与实时称重数据比对,闭环修正零点与量程参数,全程无需停机与人工介入。与此同时,AI动态补偿算法持续解析张力、温度、振动、流量等多维信号,构建运行状态与误差之间的非线性映射,在漂移尚未显性化之前就完成预修正。多组传感单元之间的冗余互校还提供了另一层保障:当某一单元出现异常,系统可自动识别并剔除其数据,以剩余单元的融合结果维持计量连续性。
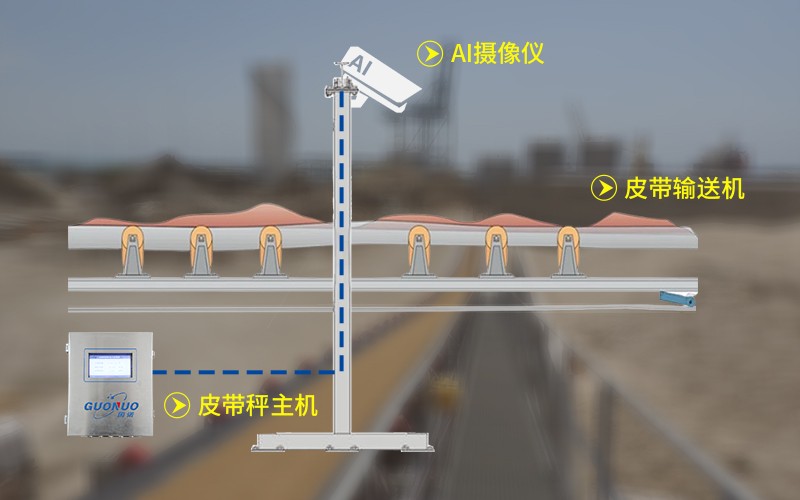
将这两个层面放在一起看,其意义超出了“精度指标提升”本身。传统皮带秤的运维逻辑是“故障—校准—再故障—再校准”的循环,设备始终处于被动的、事后补救的状态。矩阵式传感与AI算法的组合,实质上把皮带秤从一个需要周期性“照料”的计量器具,推向了一个具备自感知与自修正能力的测量节点:硬件层用阵列结构消解系统性干扰,软件层用连续校准替代离散校准,使计量可信度不再依赖于被动的校准维护。而且±0.2%是复杂工况下经过结构对冲和算法闭环后,皮带秤计量系统能够长期稳住的精度。
 新闻资讯
 400-180-1266
 szgnxk
 15862360172
 江苏苏州·工业园区
 联系我们

工业计量行业服务解决商
- 客服热线:400-180-1266
- 客服手机:158-6236-0172
- Email:service@szgnxk.com
- 地址:苏州国际科技园创意产业园15栋406室
 官方微信
苏ICP备19061938号